




 配送


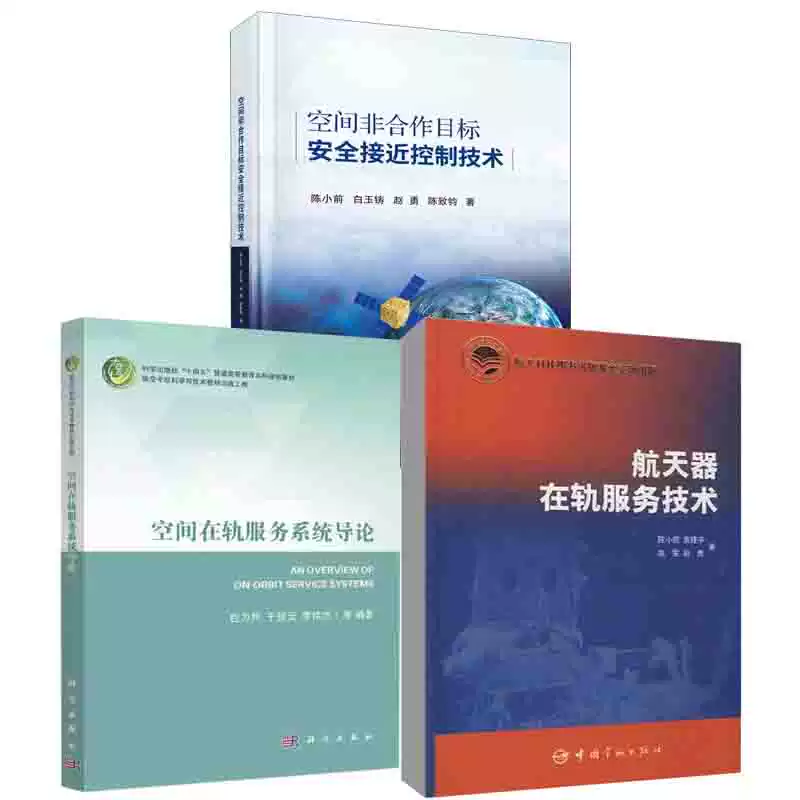
【簡體書】空間非合作目標安權接近控制技術陳小前9787030752727【臺灣高等教育出版社】路添是級權的詳細資訊
全館滿300發貨
全館滿300發貨
*物品所在地若為中國大陸均為代購商品
*標題下方 「數量:庫存xx件」 非實際在台庫存
*完成訂單後正常情形下約兩周可抵台。
印行年月:202303*若逾兩年請先於露露通洽詢存貨情況,謝謝。
台灣(台北市)在地出版社,每筆交易均開具統一發票,祝您中獎最高1000萬元。
書名:空間非合作目標安全接近控制技術
ISBN:9787030752727
出版社:科學
著編譯者:陳小前
頁數:343
所在地:中國大陸
書號:1528172
可大量預訂,請先連絡。
內容簡介
空間非合作目標安全接近控制是航天器在軌服務任務的基礎技術。本書考慮空間非合作目標的翻滾運動、複雜外形、不確定條件等影響因素,研究了目標外形表徵、近距離相對運動建模、可達域構建與碰撞風險評估等問題,提出了多種複雜條件下的非合作目標安全接近控制方法,並結合地面實驗系統和在軌飛行實驗對相關方法進行了驗證。本書系統闡述了作者團隊持續十余年的研究成果,可為我國開展複雜條件下的在軌服務任務提供理論支撐。 本書可供飛行器設計、航天動力學與控制等相關專業從業人員、研究生及高年級本科生參考與學習使用。
目錄
序
前言
第1章 緒論
1 1 空間非合作目標的概念與特徵
1 2 安全接近問題的內涵與特點
1 2 1 安全接近問題的內涵與描述
1 2 2 空間非合作目標安全接近的特點
1 3 國內外安全接近任務研究概況
1 3 1 交會對接類任務
1 3 2 空間碎片抓捕類任務
1 3 3 在軌維護類任務
1 3 4 總結評述
1 4 國內外相關理論研究進展
1 4 1 航天器相對運動建模方法研究進展
1 4 2 航天器控制理論與方法研究進展
1 4 3 航天器複雜外形重構研究進展
1 4 4 航天器安全接近控制方法研究進展
1 4 5 航天器近距離安全區與可達理論發展現狀
1 4 6 航天器不確定性分析研究進展
1 4 7 非合作目標地面實驗研究進展
1 5 本書主要內容
參考文獻
第2章 航天器近距離相對運動建模方法
2 1 軌道相對運動模型
2 1 1 坐標系定義和轉換
2 1 2 LVLH坐標系下的相對運動模型
2 1 3 目標體坐標系下的相對運動模型
2 2 姿態相對運動模型 <>「本資訊為台灣高等教育出版 社露 天賣 場所有,請前往本社賣場訂購,商用複製必究。」>2 2 1 單剛體轉動動力學
2 2 2 歐拉角表示的相對姿態動力學
2 2 3 姿態動力學模型線性化誤差分析
2 3 姿軌耦合相對運動模型
2 3 1 對偶四元數及一般運動描述
2 3 2 基於對偶四元數的相對運動模型
2 3 3 與傳統相對運動方程比較
2 3 4 姿軌耦合特性分析
2 4 本章小結
參考文獻
第3章 非合作目標近距離姿軌跟蹤控制
3 1 空間非合作目標翻滾運動描述
3 1 1 空間非合作目標翻滾運動建模
3 1 2 空間非合作目標翻滾運動模擬
3 2 基於狀態相關黎卡提方程的姿軌聯合控制
3 2 1 問題描述
3 2 2 期望輸入法和折減指標法設計
3 2 3 基於狀態相關黎卡提方程的跟蹤控制模擬
3 3 基於模型預測控制演算法的姿軌聯合控制
3 3 1 模型預測控制理論
3 3 2 顯式模型預測控制器設計
3 3 3 基於顯式模型預測控制的全局離線姿軌跟蹤
3 4 基於非奇異終端滑模控制演算法的姿軌耦合控制
3 4 1 非線性控制理論介紹
3 4 2 非奇異終端滑模控制器設計
3 4 3 基於非奇異終端滑模的姿軌耦合控制模擬
3 5 本章小結
參考文獻
第4章 空間非合作目標外形表徵方法
4 1 最小體積包絡法
4 1 1 球形/多面體包絡法
4 1 2 超二次曲麵包絡
4 1 3 其他表徵方法
4 2 空間距離估計方法
4 2 1 空間位置關係
4 2 2 距離估計模型
4 2 3 橢球形距離估計方法與模擬分析
4 3 GMM採樣重構法
4 3 1 GMM採樣重構法發展現狀
4 3 2 GMM採樣重構法求解方法
4 3 3 GMM重構外形模擬
4 4 本章小結
參考文獻
第5章 非合作目標安全接近的勢函數控制方法
5 1 勢函數方法的基本原理
5 1 1 勢場描述
5 1 2 典型勢函數
5 2 基於Sigmoid勢函數的避障控制
5 2 1 Sigmoid勢函數數學模型
5 2 2 橢球形障礙物避障控制律設計
5 2 3 長方體障礙物避障控制律設計
5 3 基於複合勢函數的六自由度安全接近控制方法
5 3 1 考慮目標旋轉時的勢函數建立
5 3 2 六自由度複合控制器設計
5 3 3 模擬分析
5 4 本章小結
參考文獻
第6章 複雜外形非合作目標安全接近控制方法
6 1 目標複雜外形的約束建模
6 1 1 目標姿態靜止的複雜外形約束建模
6 1 2 目標姿態翻滾的複雜外形約束建模
6 2 靜止複雜外形目標的有限時間控制方法
6 2 1 非奇異積分雙環滑模控制器設計
6 2 2 穩定性分析
6 2 3 模擬分析
6 3 旋轉複雜外形目標的固定時間控制方法
6 3 1 固定時間控制器設計
6 3 2 穩定性分析
6 3 3 模擬分析
6 4 本章小結
參考文獻
第7章 複雜外形雙航天器安全接近控制方法
7 1 雙複雜外形約束與相對姿態約束融合的避撞約束構建方法
7 1 1 臨界安全曲線理論
7 1 2 臨界安全曲線模擬分析
7 2 雙複雜外形約束下的軌跡規劃方法
7 2 1 基於改進水流法的軌跡規劃演算法
7 2 2 多約束耦合作用下的速度規劃方法
7 2 3 面向旋轉目標的軌跡規劃方法
7 3 基於模型預測控制與雙複雜外形約束的姿軌聯合控制
7 3 1 面向非旋目標的姿軌聯合控制器設計
7 3 2 面向旋轉目標的姿軌聯合控制器設計
7 4 本章小結
參考文獻
第8章 不確定條件下的航天器近距離懸停控制
8 1 不確定條件下的碰撞風險評估
8 1 1 常用碰撞風險評估方法
8 1 2 軌道偏差預報與模擬分析
8 1 3 碰撞概率計算方法
8 2 導航偏差影響下的懸停誤差帶建立
8 2 1 基於協方差分析描述函數法的導航偏差傳播
8 2 2 安全接近區的定義與建立
8 3 基於降維固定時間的欠驅動懸停控制
8 3 1 欠驅動系統能控性分析
8 3 2 基於降維固定
詳細資料或其他書籍請至台灣高等教育出版社查詢,查後請於露天露露通告知ISBN或書號,我們即於露天上架。
商品備註・物品狀況:全新・最新關注時間:2026-09-03






暢銷商品排行榜

查看此商品的人也看了以下商品
-
 我的商店庫存: 164含稅6910元
-
 我的商店庫存: 249含稅62797元
-
 我的商店庫存: 115含稅5733元
-
 我的商店庫存: 337含稅2450元
-
 我的商店庫存: 334含稅10954元
附近賣場的商品


顧客評論
推薦度 4.9分
目前有 50則評論。